La résolution astrométrique expliquée
La résolution astrométrique (en anglais, plate solving) est la façon dont un logiciel détermine exactement quelle partie du ciel montre une photo. Voici ce qu'elle vous apporte, comment un solveur à l'aveugle y parvient sans aucune indication, et ce que SkySolver y ajoute : n'importe quel champ, d'une image au télescope à un panorama à 360°, les photos de la Lune, et des réponses en millisecondes.
Ce que vous apporte la résolution astrométrique
Une photo résolue a une adresse exacte sur le ciel. La solution donne les coordonnées célestes (ascension droite et déclinaison) de son centre et de ses coins, son échelle en secondes d'arc par pixel, sa rotation, son champ de vision, si elle est en miroir, et la distorsion de l'objectif. Les logiciels d'astronomie l'enregistrent sous forme de World Coordinate System (WCS) dans l'en-tête FITS de l'image, que PixInsight, Siril, ASTAP, DS9 et astropy savent tous lire.
Grâce à elle, vous pouvez annoter les objets de la photo, lancer un étalonnage des couleurs qui exige une solution (comme le SPCC de PixInsight), assembler des mosaïques, synchroniser une monture de télescope sur l'endroit où elle pointe vraiment, retrouver une comète ou un astéroïde, ou mesurer des positions sur le ciel.
Résolution avec indications ou à l'aveugle
Un solveur avec indications part de coordonnées approximatives et d'une échelle d'image, fournies par la monture du télescope ou l'en-tête du fichier, et ne cherche qu'autour d'elles : rapide quand les indications sont justes, perdu quand elles sont fausses ou absentes. Un solveur à l'aveugle n'a besoin d'aucune indication : il cherche dans tout le ciel, à n'importe quelle échelle, rotation ou miroir. Astrometry.net a rendu la résolution à l'aveugle praticable en 2010 ; SkySolver est lui aussi un solveur à l'aveugle, conçu pour la vitesse et pour les photos sur lesquelles les autres solveurs abandonnent.
Comment un solveur à l'aveugle trouve le champ
- Détecter. Les étoiles de la photo sont trouvées et mesurées : leur position à une fraction de pixel près et leur brillance. Dans SkySolver, cela se passe dans votre navigateur, en WebAssembly.
- Hacher. Chaque groupe de quatre étoiles voisines forme un quad. Cinq rapports de leurs distances forment un code qui reste le même quels que soient l'échelle, la rotation ou le miroir de la photo.
- Apparier. Les codes sont recherchés dans un index construit à l'avance à partir d'un catalogue d'étoiles : celui de SkySolver contient 13,1 millions de quads issus du catalogue Gaia DR3 de l'ESA, à toutes les échelles, du ciel entier jusqu'aux champs d'une fraction de degré.
- Vérifier. Un code qui correspond n'est qu'un candidat. Il est vérifié sur des centaines d'autres étoiles : une correspondance due au hasard les laisserait inexpliquées, une vraie prédit où se trouve chacune d'elles.
- Ajuster. Les étoiles appariées donnent la solution : le centre, l'échelle et la rotation, avec la distorsion de l'objectif sous forme de polynôme (TAN-SIP). Les photos de la page d'accueil de SkySolver ont pris 48 ms en moyenne.
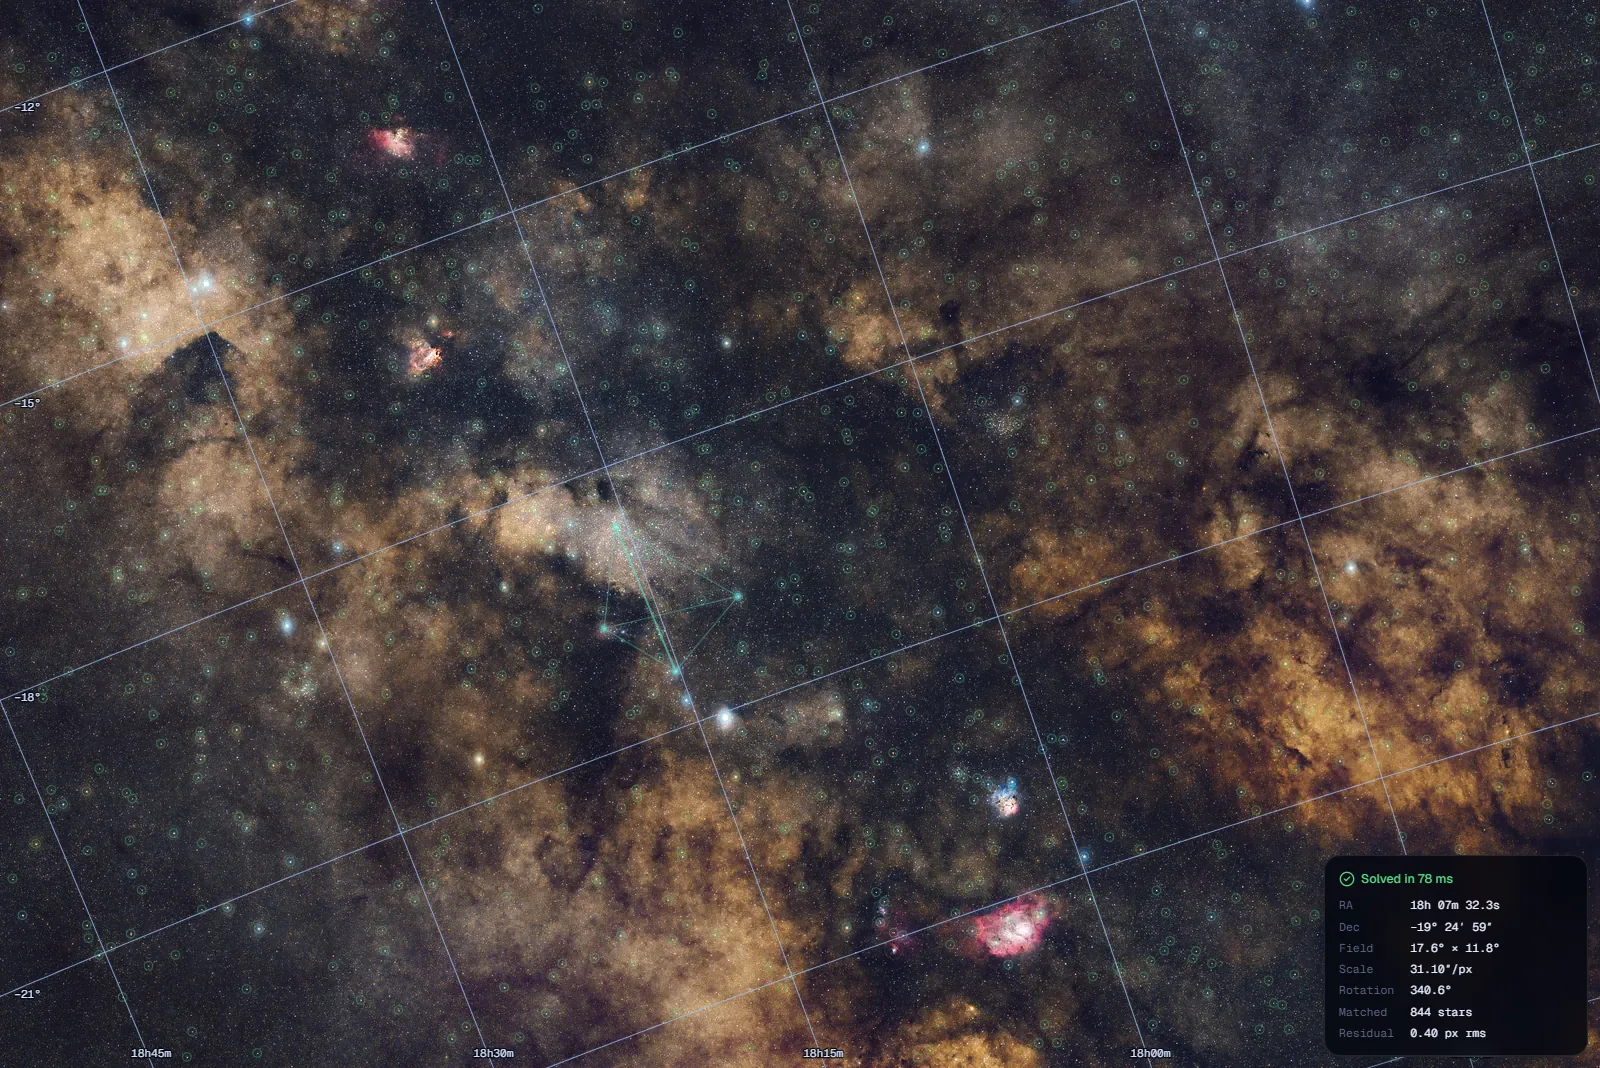
Grands champs, panoramas et distorsion
La plupart des solveurs supposent que la photo est une vue plane et rectilinéaire du ciel, avec un peu de distorsion. Les images fisheye, les panoramas assemblés et les petites planètes contredisent cette hypothèse : leur échelle varie d'un bout à l'autre du cadre, si bien que les motifs d'étoiles ne correspondent plus à ceux du catalogue. SkySolver essaie les projections qu'utilisent ces images (équirectangulaire, Mercator, cylindrique, Panini, stéréographique), ajuste un modèle de projection complété d'une grille de correction, et masque le paysage, les arbres et les reflets dans le cadre. C'est ainsi qu'il résout un panorama de la Voie lactée à 360°, en quelques secondes.
Résoudre la Lune
Une photo de la Lune n'a pas d'étoiles à apparier : le solveur lunaire de SkySolver apparie donc la Lune elle-même. Il trouve le bord du disque (son centre et son rayon), puis le terminateur, qui donne la direction du Soleil et la phase. Il compare ensuite la photo à des cartes de l'albédo et des pentes de la Lune, pour toutes les rotations, les deux miroirs et une grille de librations à la fois, par transformées de Fourier, et ne garde la réponse que si elle explique la photo bien mieux que le second candidat. Dès lors, chaque pixel a ses coordonnées sélénographiques, et les cratères peuvent être nommés. Il n'a besoin ni de date, ni de lieu, ni de cratères repérés à la main, seulement de la photo : voir le solveur lunaire.
Ce que SkySolver apporte de plus
- Toujours à l'aveugle : ni coordonnées, ni échelle, ni orientation, et les images en miroir aussi.
- N'importe quel champ : des images au télescope à champ étroit aux images fisheye et aux panoramas à 360°, avec du paysage dans le cadre.
- Les photos de la Lune, d'une petite Lune au-dessus du paysage à un gros plan au télescope de quelques centaines de kilomètres de large.
- Rapide : quelques dizaines de millisecondes pour une photo typique, et aucun compte à créer.
- Confidentiel : seules les positions des étoiles quittent votre navigateur.
- Dans vos outils : une extension PixInsight, une API gratuite, et une API compatible Astrometry.net pour N.I.N.A., KStars et d'autres.
Pour aller plus loin
- Lang, D., Hogg, D. W., Mierle, K., Blanton, M. & Roweis, S. (2010). Astrometry.net: blind astrometric calibration of arbitrary astronomical images. The Astronomical Journal 139, 1782.
- Gaia Collaboration, Vallenari, A. et al. (2023). Gaia Data Release 3: summary of the content and survey properties. Astronomy & Astrophysics 674, A1.
- Calabretta, M. R. & Greisen, E. W. (2002). Representations of celestial coordinates in FITS. Astronomy & Astrophysics 395, 1077.
- Shupe, D. L. et al. (2005). The SIP convention for representing distortion in FITS image headers. ASP Conference Series 347, 491.