La resolución astrométrica, explicada
La resolución astrométrica (en inglés, plate solving) es la forma en que un programa averigua exactamente qué parte del cielo muestra una foto. Aquí verás qué te aporta, cómo lo consigue un solucionador a ciegas sin ninguna pista y qué añade SkySolver: cualquier campo, de una toma con telescopio a un panorama de 360°, fotos de la Luna y respuestas en milisegundos.
Qué te aporta la resolución astrométrica
Una foto resuelta tiene una dirección exacta en el cielo. La solución da las coordenadas celestes (ascensión recta y declinación) de su centro y de sus esquinas, su escala en segundos de arco por píxel, su rotación, su campo de visión, si está invertida en espejo y la distorsión de la lente. Los programas de astronomía la guardan como WCS (World Coordinate System) en la cabecera FITS de la imagen, que leen PixInsight, Siril, ASTAP, DS9 y astropy.
Con ella puedes etiquetar los objetos de la foto, aplicar una calibración de color que necesite una solución (como SPCC de PixInsight), montar mosaicos, sincronizar la montura del telescopio con el punto al que apunta de verdad, encontrar un cometa o un asteroide, o medir posiciones en el cielo.
Resolución con pistas y a ciegas
Un solucionador con pistas parte de unas coordenadas aproximadas y de una escala de imagen, tomadas de la montura del telescopio o de la cabecera del archivo, y solo busca cerca de ellas: es rápido cuando las pistas son correctas y se pierde cuando son erróneas o faltan. Un solucionador a ciegas no necesita ninguna pista: busca en todo el cielo, a cualquier escala, rotación e inversión. Astrometry.net hizo práctica la resolución a ciegas en 2010; SkySolver también es un solucionador a ciegas, pensado para la velocidad y para las fotos con las que otros solucionadores se rinden.
Cómo encuentra el campo un solucionador a ciegas
- Detectar. Se encuentran y se miden las estrellas de la foto: sus posiciones, con precisión de una fracción de píxel, y su brillo. En SkySolver esto ocurre en tu navegador, con WebAssembly.
- Codificar. Cada cuatro estrellas vecinas forman un cuarteto. Cinco cocientes entre sus distancias forman un código que no cambia, sea cual sea la escala, la rotación o la inversión de la foto.
- Comparar. Los códigos se buscan en un índice construido de antemano a partir de un catálogo estelar: el de SkySolver contiene 13,1 millones de cuartetos del catálogo Gaia DR3 de la ESA, a todas las escalas, desde todo el cielo hasta campos de una fracción de grado.
- Verificar. Un código que coincide es solo un candidato. Se comprueba contra cientos de estrellas más: una coincidencia casual las dejaría sin explicar; una verdadera predice dónde está cada una.
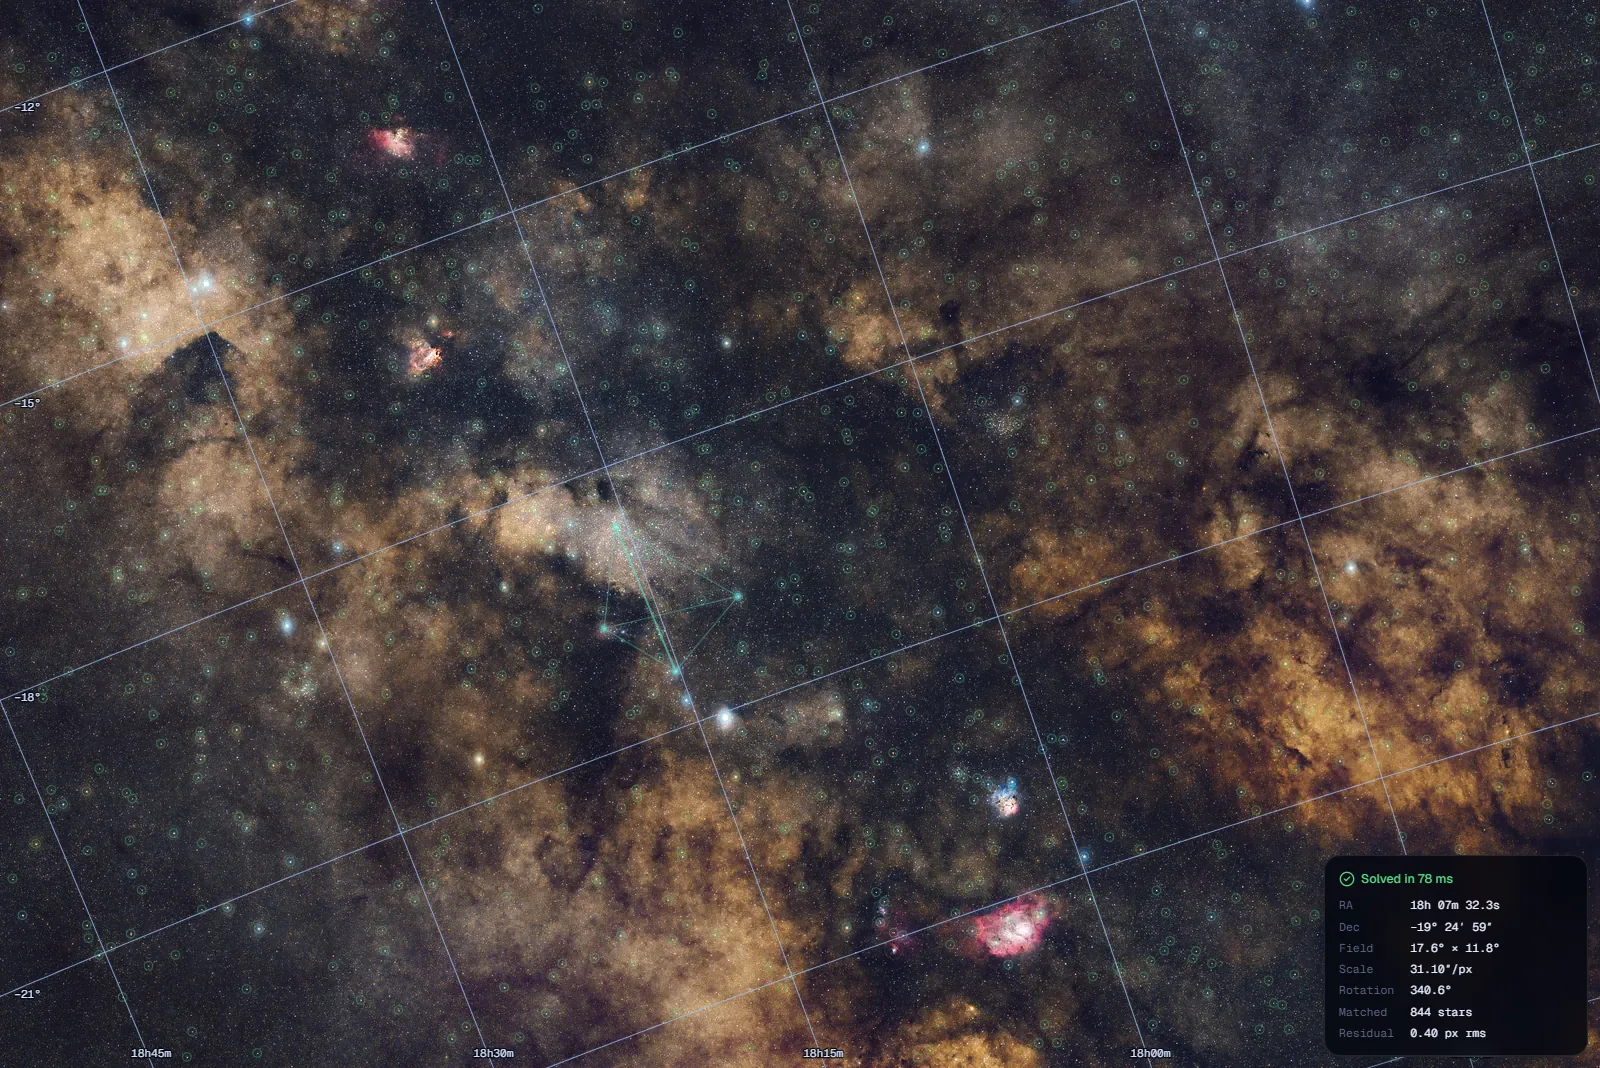
- Ajustar. Las estrellas emparejadas dan la solución: el centro, la escala y la rotación, con la distorsión de la lente como un polinomio (TAN-SIP). Las fotos de la página de inicio de SkySolver tardaron 48 ms de media.
Campos amplios, panoramas y distorsión
La mayoría de los solucionadores suponen que la foto es una vista plana y rectilínea del cielo con un poco de distorsión. Los ojos de pez, los panoramas cosidos y los «pequeños planetas» rompen ese supuesto: su escala cambia a lo largo del encuadre, así que los patrones de estrellas ya no coinciden con los del catálogo. SkySolver prueba las proyecciones que usan esas imágenes (equirrectangular, Mercator, cilíndrica, Panini, estereográfica), ajusta un modelo de proyección con una malla de corrección encima y enmascara el paisaje, los árboles y los reflejos del encuadre. Así resuelve un panorama de 360° de la Vía Láctea, en segundos.
Resolver la Luna
Una foto de la Luna no tiene estrellas que comparar, así que el solucionador lunar de SkySolver compara la propia Luna. Encuentra el borde del disco (su centro y su radio) y luego el terminador, que da la dirección del Sol y la fase. Después compara la foto con mapas del albedo y de las pendientes de la Luna en todas las rotaciones, las dos inversiones y una malla de libraciones a la vez, mediante transformadas de Fourier, y solo se queda con la respuesta si explica la foto mucho mejor que la segunda opción. A partir de ahí cada píxel tiene sus coordenadas selenográficas, y los cráteres se pueden nombrar. No necesita fecha, lugar ni cráteres marcados, solo la foto: consulta el solucionador lunar.
Lo que añade SkySolver
- Siempre a ciegas: sin coordenadas, escala ni orientación, y también con imágenes invertidas en espejo.
- Cualquier campo: desde tomas de telescopio de campo estrecho hasta ojos de pez y panoramas de 360°, con paisaje en el encuadre.
- Fotos de la Luna, de una Luna pequeña sobre el paisaje a un primer plano con telescopio de unos cientos de kilómetros de ancho.
- Rápido: decenas de milisegundos para una foto típica, y sin registrarte.
- Privado: solo las posiciones de las estrellas salen de tu navegador.
- En tus herramientas: un complemento para PixInsight, una API gratuita y una API compatible con Astrometry.net para N.I.N.A., KStars y otros programas.
Para saber más
- Lang, D., Hogg, D. W., Mierle, K., Blanton, M. & Roweis, S. (2010). Astrometry.net: blind astrometric calibration of arbitrary astronomical images. The Astronomical Journal 139, 1782.
- Gaia Collaboration, Vallenari, A. et al. (2023). Gaia Data Release 3: summary of the content and survey properties. Astronomy & Astrophysics 674, A1.
- Calabretta, M. R. & Greisen, E. W. (2002). Representations of celestial coordinates in FITS. Astronomy & Astrophysics 395, 1077.
- Shupe, D. L. et al. (2005). The SIP convention for representing distortion in FITS image headers. ASP Conference Series 347, 491.